記者蕭惟珊/編譯
平衡調整與瞬間判斷,是滑板運動特有的技術難題,人類在滑板上,會透過膝蓋彎曲、伸直,以及上半身的動作,控制身體平衡與滑行速度。這次展示的動作稱為「Pumping」(重心擺動推進),也就是不需要用腳蹬地,而是透過重心轉移及膝蓋屈伸來產生推進力。
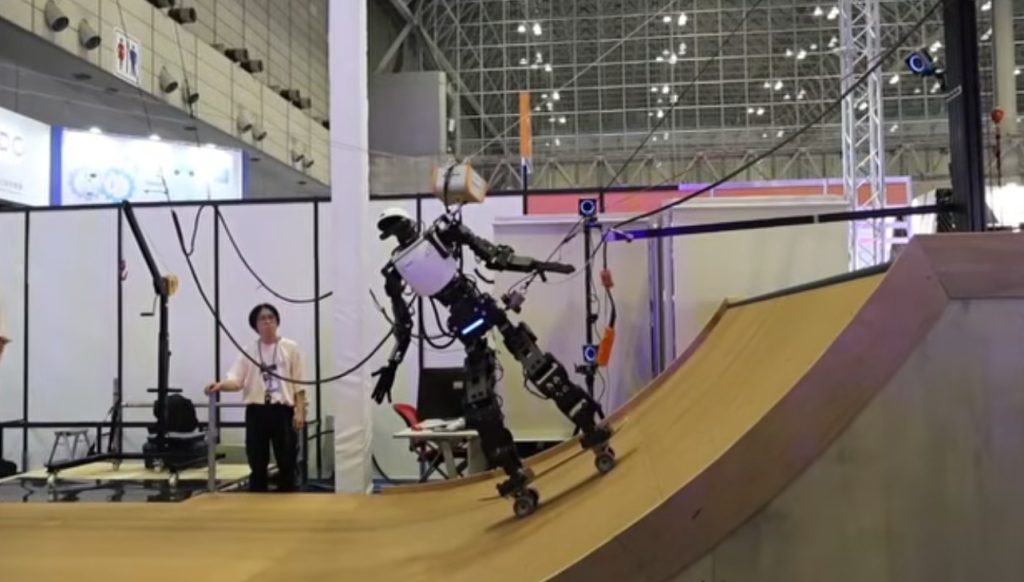
由於滑板的輪子並非由馬達直接驅動,機器人必須透過身體動作控制滑板。尤其當速度提高時,更需要運用上半身進行細微的平衡調整。
此外,機器人還必須根據不斷變化的身體姿勢,瞬間判斷應採取的適當動作。單純重現已學習的動作,並不足以應對這些變化。這次展示的機器人會持續掌握自身實際的身體狀態,並與事先學習的各種情境進行比對,依據當下狀況執行適當的控制。
控制系統的反應速度同樣重要。根據日本國際電氣通信基礎技術研究所(ATR)說明,機器人的上層控制系統以50Hz運作,下層控制系統則以500Hz運作。下層系統會直接控制馬達電流,並將馬達本身的反應特性納入模型,以實現高速且精密的動作。
人形機器人實際挑戰滑板,結果如何?
活動現場首先由ATR研究人員站上滑板,示範Pumping動作,隨後再由事先完成學習的人形機器人進行實際展示。機器人透過移動上半身及屈伸膝蓋,展現站在滑板上調整身體姿勢的動作。
值得注意的是,機器人上方設有防止跌倒的懸吊裝置,但這項設備僅用於確保安全,並未參與動作控制。電力雖然也是透過外部電纜供應,但據稱機器人也能使用電池運作。由於這次展示場地的空間有限,現場僅示範Pumping動作,不過研究團隊也已實現從斜坡頂端滑下的「Drop-in」等動作。
研究團隊未來計畫持續推進技術開發,以實現人類與機器人協同作業。團隊以2040年前後為目標,期望將技術應用於個別運輸、配送、照護與協助,以及復健等高度仰賴人力的工作領域。
研究團隊希望藉此推動人形機器人的實現,使其能夠在與人類共享的空間中安全移動,並取代部分由人類執行的工作。
資料來源:EE Times Japan

—
本篇文章授權來源:科技島